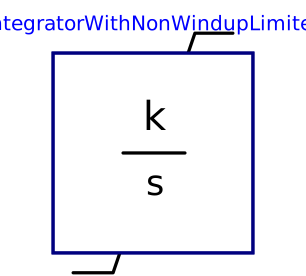
modelIntegratorWithNonWindupLimiter
Integrator with non-windup limiter
Extends from Modelica.Blocks.Interfaces.SISO (Single Input Single Output continuous control block).
Information
Model to implement an integrator filter: y k
- = -----
u s
It is required that k > 0K
Output limiter with anti-windup is also implemented.
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Real | k | 1 | Integral constant |
| Real | yMax | 1 | Upper limits of output signal |
| Real | yMin | -yMax | Lower limits of output signal |
| Initialization | |||
| Modelica.Blocks.Types.Init | initType | Modelica.Blocks.Types.Init.InitialState | Type of initialization (1: no init, 2: steady state, 3,4: initial output) |
| Real | yStart | 0 | Initial or guess value of output (= state) |
| Advanced | |||
| Boolean | strict | false | = true, if strict limits with noEvent(..) |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| RealInput | u (from SISO) | Connector of Real input signal | |
| RealOutput | y (from SISO) | Connector of Real output signal |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Blocks.Nonlinear.Limiter | lim | ||
| Modelica.Blocks.Continuous.Integrator | I |