modelRunURDF
Extends from Modelica.Icons.Example (Icon for runnable examples).
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Integer | numCollisionLinks | 0 | |
| Integer | numNonCollisionLinks | 0 | |
| Integer | numLinks | numCollisionLinks + numNonCollisionLinks | |
| Integer | numLeafLinks | 0 | |
| Integer | numRotationalJoints | 0 | |
| Integer | numTranslationalJoints | 0 | |
| Integer | numOtherJoints | 0 | |
| Integer | numJoints | numRotationalJoints + numTranslationalJoints + numOtherJoints | |
| Boolean | enableCollision | true |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
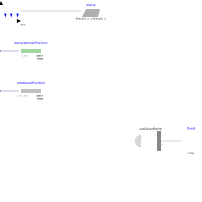
| Modelica.Blocks.Interfaces.RealInput[numRotationalJoints] | rotationalPositionInput | ||
| Modelica.Blocks.Interfaces.RealInput[numTranslationalJoints] | translationalPositionInput |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Mechanics.MultiBody.World | world | ||
| Modelica.Mechanics.Rotational.Sources.Position[numRotationalJoints] | rotationalPosition | ||
| Modelica.Mechanics.Translational.Sources.Position | translationalPosition | ||
| Modelica.Mechanics.MultiBody.Visualizers.Rectangle | plane | ||
| URDFModelica.Links.CollisionPoint[numLeafLinks] | collisionPoint | ||
| Modelica.Mechanics.MultiBody.Parts.Fixed | fixed |