blockPIAntiWindupVariableLimits
Anti-windup proportional integral controller with variable limits
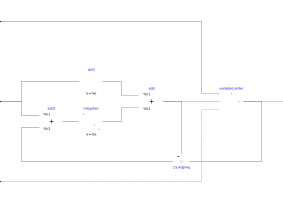
Extends from Dynawo.NonElectrical.Blocks.Continuous.BaseClasses.BasePIAntiWindup (Base block for anti-windup proportional integral controller).
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Types.PerUnit | Ki (from BasePIAntiWindup) | Integral gain | |
| Types.PerUnit | Kp (from BasePIAntiWindup) | Proportional gain | |
| Types.PerUnit | Y0 (from BasePIAntiWindup) | Initial output of controller |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Blocks.Interfaces.RealInput | u (from BasePIAntiWindup) | Input signal connector | |
| Modelica.Blocks.Interfaces.RealOutput | y (from BasePIAntiWindup) | Output signal connector | |
| Modelica.Blocks.Interfaces.RealInput | limitMax | Maximum output of controller | |
| Modelica.Blocks.Interfaces.RealInput | limitMin | Minimum output of controller |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Blocks.Math.Add | add (from BasePIAntiWindup) | ||
| Modelica.Blocks.Continuous.Integrator | integrator (from BasePIAntiWindup) | ||
| Modelica.Blocks.Math.Gain | gain (from BasePIAntiWindup) | ||
| Modelica.Blocks.Math.Add | add1 (from BasePIAntiWindup) | ||
| Modelica.Blocks.Math.Feedback | feedback1 (from BasePIAntiWindup) | ||
| Modelica.Blocks.Nonlinear.VariableLimiter | variableLimiter |