modelInverseKinematic_test

Test for 'jointsCoordinates', 'legsDirections' and 'legsLength' functions
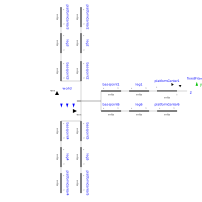
Diagram of InverseKinematic_test

Parameters

TypeNameDefaultDescription
StewartPlatform.Types.DiscParametersbaseBase data
StewartPlatform.Types.DiscParametersplatformPlatform data
Modelica.Mechanics.MultiBody.Types.RotationSequencesequence{1, 2, 3}Sequence of rotations from base frame to platform frame along axis sequence[i]
SI.Angle[3]angles{from_deg(0), from_deg(0), from_deg(0)}Rotation angles around the axes defined in 'sequence'
SI.Position[3]position{0, 0, 0.15}Coordinates of the platform frame resolved in base frame
Real[6,3]leglegsDirections(base, platform, position, sequence, angles, true)
SI.Position[6,3]B_bjointsCoordinates(base)
SI.Position[6,3]P_pjointsCoordinates(platform)
SI.Position[6,3]platformCenter-1*changeRefFrame(P_p, sequence, angles)
SI.Length[6]legs_LengthlegsLength(base, platform, position, sequence, angles)
TM.OrientationTTM.axesRotations(sequence, angles)
Real[3]v1TM.resolve1(T, {1, 0, 0})

Components

TypeNameDefaultDescription
Modelica.Mechanics.MultiBody.Worldworld
Modelica.Mechanics.MultiBody.Parts.FixedTranslationbaseJoint1
Modelica.Mechanics.MultiBody.Parts.FixedTranslationbaseJoint2
Modelica.Mechanics.MultiBody.Parts.FixedTranslationbaseJoint3
Modelica.Mechanics.MultiBody.Parts.FixedTranslationbaseJoint4
Modelica.Mechanics.MultiBody.Parts.FixedTranslationbaseJoint5
Modelica.Mechanics.MultiBody.Parts.FixedTranslationbaseJoint6
Modelica.Mechanics.MultiBody.Parts.FixedTranslationleg1
Modelica.Mechanics.MultiBody.Parts.FixedTranslationleg2
Modelica.Mechanics.MultiBody.Parts.FixedTranslationleg3
Modelica.Mechanics.MultiBody.Parts.FixedTranslationleg4
Modelica.Mechanics.MultiBody.Parts.FixedTranslationleg5
Modelica.Mechanics.MultiBody.Parts.FixedTranslationleg6
Modelica.Mechanics.MultiBody.Parts.FixedTranslationplatformCenter2
Modelica.Mechanics.MultiBody.Parts.FixedTranslationplatformCenter3
Modelica.Mechanics.MultiBody.Parts.FixedTranslationplatformCenter4
Modelica.Mechanics.MultiBody.Parts.FixedTranslationplatformCenter5
Modelica.Mechanics.MultiBody.Parts.FixedTranslationplatformCenter6
Modelica.Mechanics.MultiBody.Visualizers.FixedFramefixedFrame1
Modelica.Mechanics.MultiBody.Parts.FixedRotationplatformCenter1

Contents

NameDescription
changeRefFrameChange the reference frame of a set of 6 points