modelInverseDoublePendulumWithObserver
Example of controlled inverse doubel pendulum
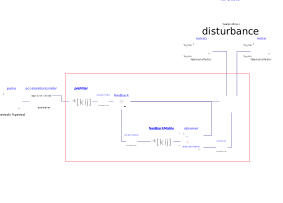
Extends from Modelica.Icons.Example (Icon for runnable examples), Templates.SimpleObserverStateSpaceControl (Template for a simple state feedback controller with observer and optional pre-filter).
Information
This example shows a control system with constant state feedback. The system model of a crane trolles system is taken from [1]. The feedback matrix and the pre filter can be loaded from MATLAB files.
References
- [1] Föllinger O.:
- Regelungstechnik.
Hüthig-Verlag.
Components
| Type | Name | Default | Description |
|---|---|---|---|
| MatrixGain | feedbackMatrix (from SimpleObserverStateSpaceControl) | ||
| MatrixGain | preFilter (from SimpleObserverStateSpaceControl) | ||
| Modelica.Blocks.Math.Feedback[feedbackMatrix.nout] | feedback (from SimpleObserverStateSpaceControl) | ||
| Internal.PlantTemplate | plant (from SimpleObserverStateSpaceControl) | ||
| Sampler[feedbackMatrix.nout] | samplerPreFilter (from SimpleObserverStateSpaceControl) | ||
| Sampler[feedbackMatrix.nout] | samplerFeedback (from SimpleObserverStateSpaceControl) | ||
| Sampler[observer.nout] | samplerOut (from SimpleObserverStateSpaceControl) | ||
| SampleClock | sampleClock (from SimpleObserverStateSpaceControl) | ||
| Modelica_LinearSystems2.Controller.Templates.Internal.ObserverTemplate | observer (from SimpleObserverStateSpaceControl) | ||
| Modelica.Blocks.Sources.Pulse | pulse | ||
| Components.AccelerationLimiter | accelerationLimiter | ||
| Noise | noise | ||
| Noise | noise1 |